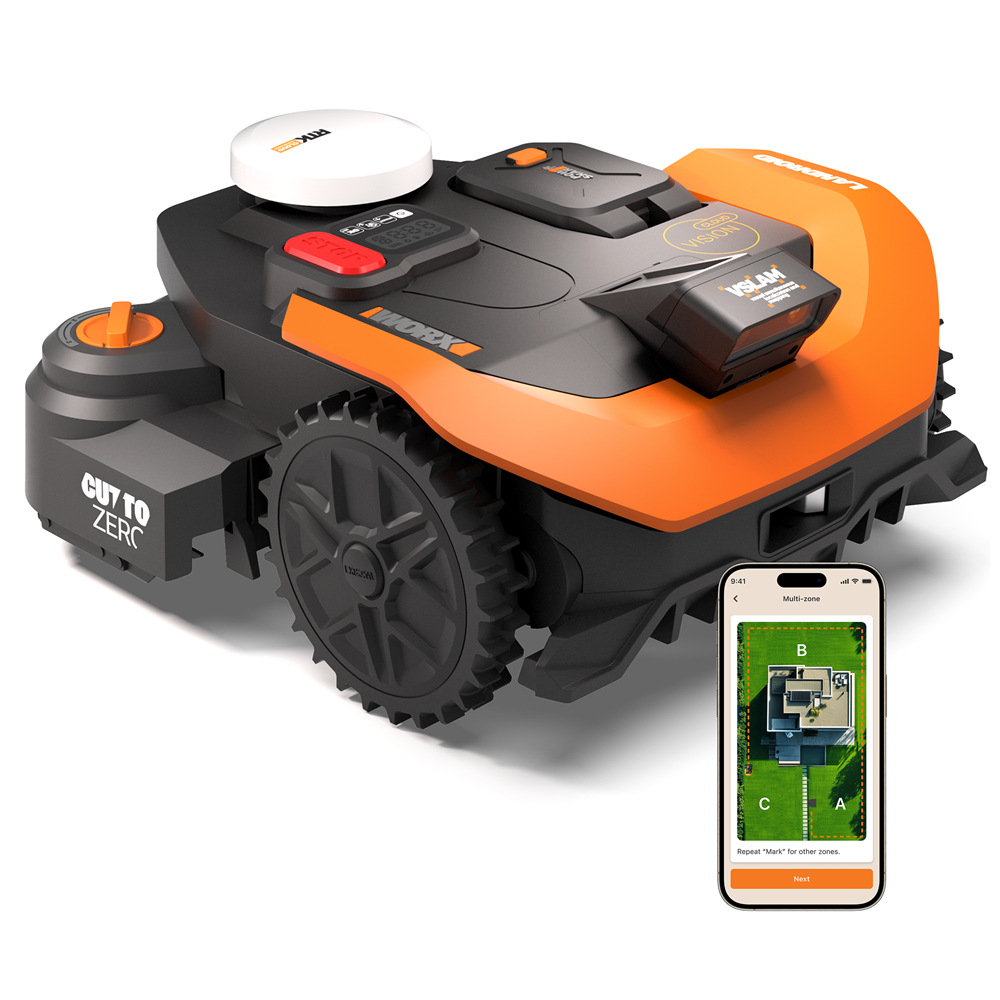
Robot łączy dwa niezależne sposoby ustalania pozycji. Pierwszy to RTK pobierany z chmury — dane korekcyjne, które zwykle wysyła stacja bazowa ustawiona na działce, przychodzą tu przez internet. W ogrodzie nie trzeba więc nic montować ani zasilać poza stacją ładującą.
Drugi to Vision AI: kamery Vision analizują obraz, a V-SLAM buduje z niego mapę otoczenia. Dzięki temu robot rozpoznaje, gdzie kończy się trawnik, a zaczyna ścieżka, rabata czy kostka — i prowadzi wzdłuż tej granicy zamiast zawracać przypadkowo.
Przy 1800 m² robot spędza w ogrodzie znacznie więcej czasu, więc liczy się powtarzalność toru jazdy — bez niej na dużym trawniku zostają niedokoszone pasy. Korekta RTK z chmury i obraz z kamer dają tę powtarzalność bez stawiania czegokolwiek na działce, a RadioLink z zestawu odbiera dane pozycjonowania RTK ze stacji ładującej, co utrzymuje centymetrową dokładność na całej długości działki.
Korekta z sieci stacji referencyjnych wymaga stabilnego internetu. Tam, gdzie zasięg bywa zmienny, robot nie przestaje kosić, ale dokładność prowadzenia wzdłuż granicy jest wtedy niższa niż centymetrowa.
Co to znaczy przy montażu
Nie układasz przewodu ograniczającego i nie szukasz miejsca na maszt z anteną. Instalacja sprowadza się do postawienia stacji ładującej i przejścia konfiguracji w aplikacji. Pozostałe roboty bez przewodu znajdziesz w kategorii roboty koszące bez przewodu ograniczającego.