- Nowy


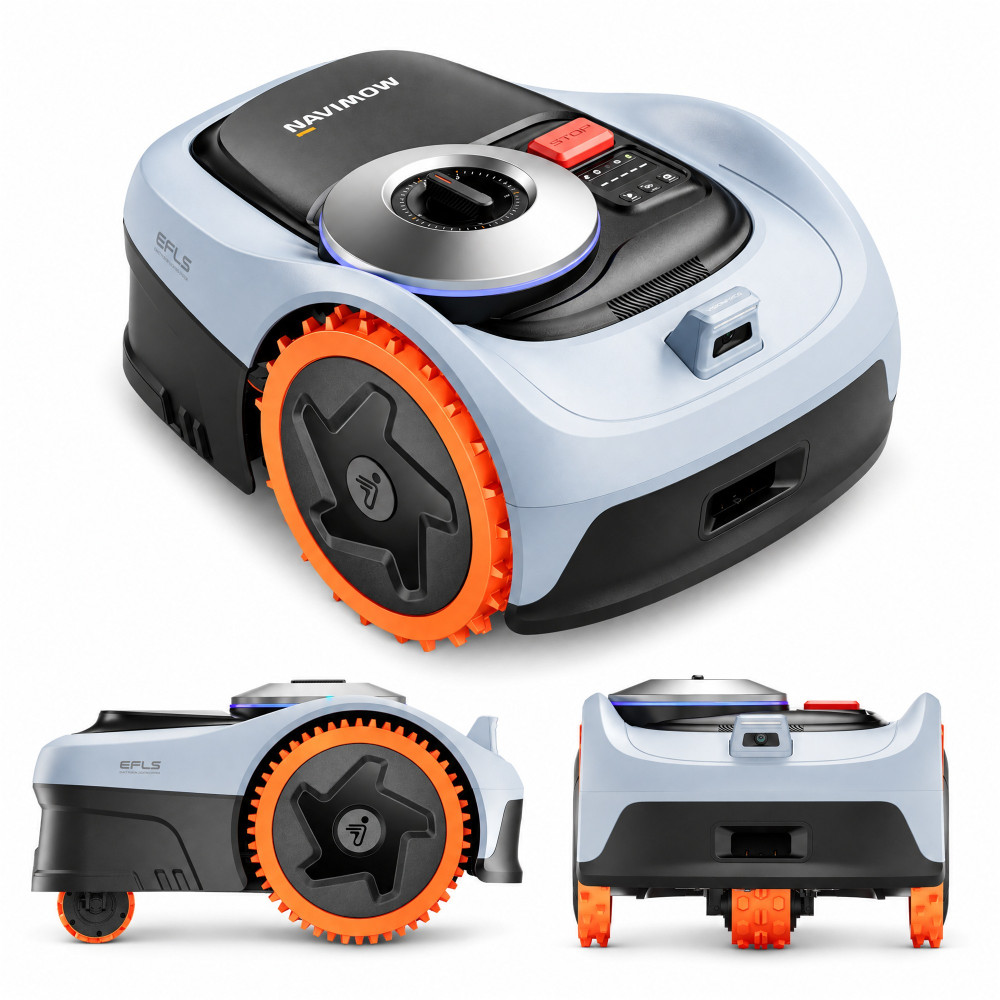
Robot koszący Segway Navimow i205 AWD z siecią RTK i kamerą do 500 m²
i205 AWD
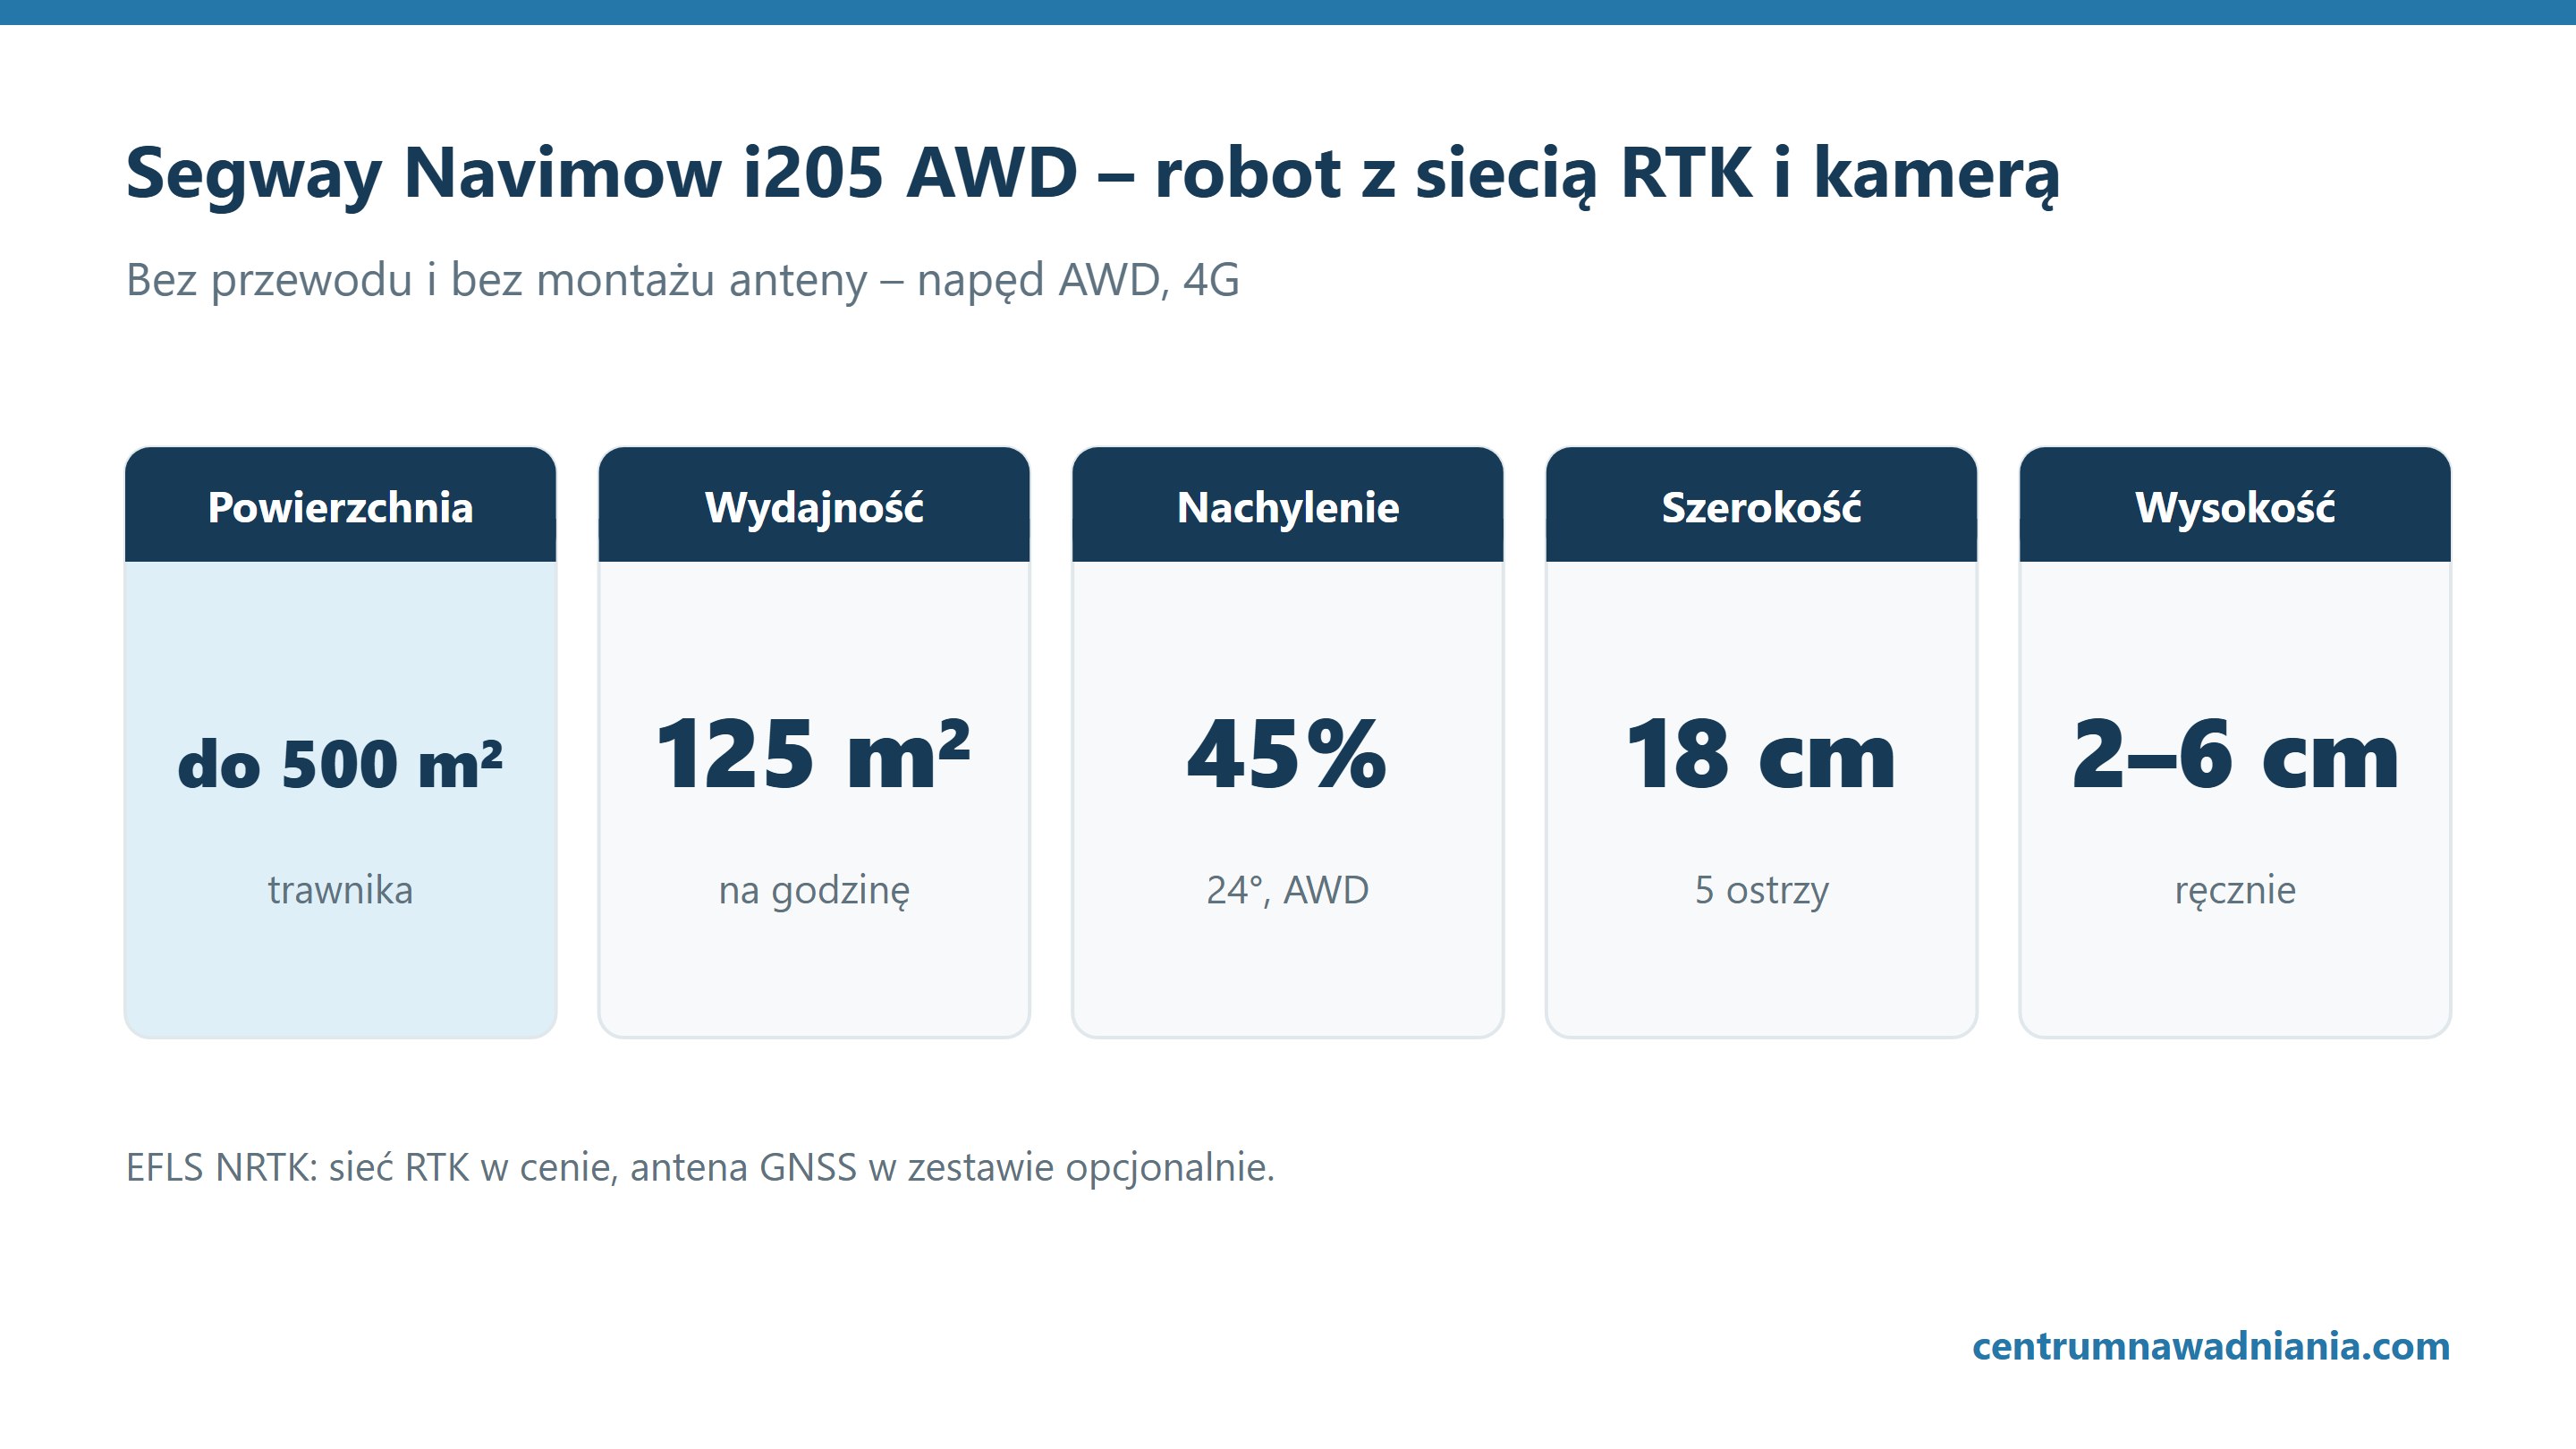
Kompaktowy robot koszący z napędem AWD do trawników do 500 m². Nawiguje dzięki sieci RTK i kamerze – bez przewodu i bez montażu anteny, pokonuje skarpy do 45% i omija przeszkody rozpoznawane kamerą.

ZAPYTAJ O PRODUKT